もし、自分の「分身」になるロボットがいたら。
家にいながら、遠くの工場で機械を直したり、宇宙で作業したりできる。そんなSFのような話を、ホンダが本気で進めています。
2026年10月13日〜16日に千葉の幕張メッセで開かれた展示会「CEATEC 2026」で、ホンダが「Hondaアバターロボット」を披露しました。人がゴーグルと手袋をつけて操作すると、離れた場所にあるロボットの手が同じように動き、ねじを締めていたそうです。
ニュースを読んで、「遠隔操作のロボットって、昔からあるのでは?」と思いました。調べてみたら、今回のポイントは「人の操作を、AIがこっそり手伝う」ところにありました。
アバターロボットのポイント
- 「アバターロボット」は、離れた場所にいる人が、自分の分身として動かすロボット
- ホンダはCEATEC 2026で、人の手に近い多指ハンドで、バイクの部品のねじを締める実演をした
- 遠隔操作には「距離感がつかみにくい」「さわった感じが伝わらない」という弱点がある
- そこで、AIが物を見分けて、にぎる力や細かい動きを自動で調整する
- 「全部自動」でも「全部人の操作」でもない、その中間という考え方がおもしろい
- 発売の時期はまだ発表されていない。まずは手の部分が工場で先に使われる可能性がある
「アバターロボット」ってなに?
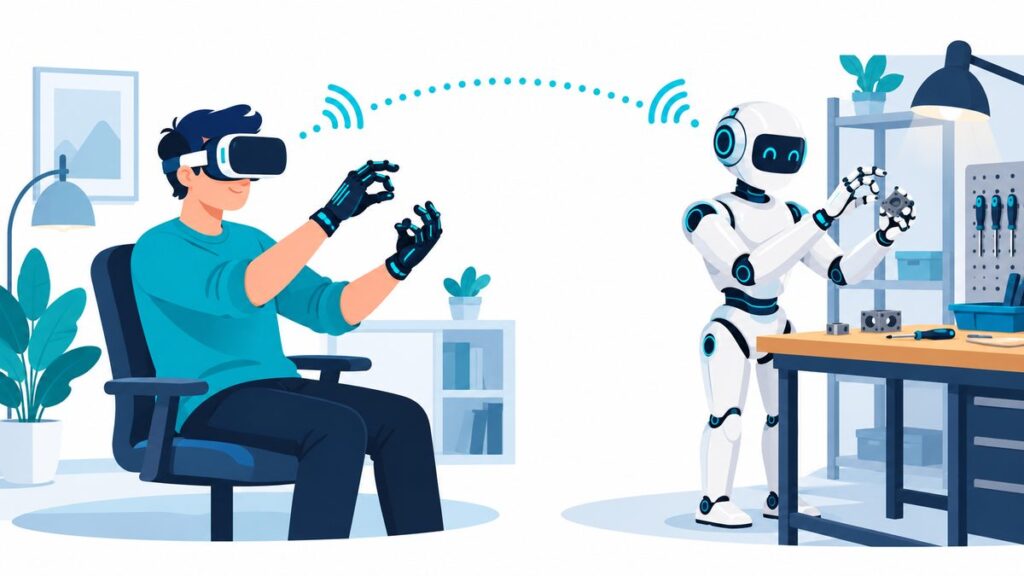
アバターは、もともと「分身」という意味です。ゲームやSNSで、自分の代わりになるキャラクターを「アバター」と呼びますよね。
アバターロボットは、そのロボット版です。
- 操作する人は、ゴーグルと手袋をつける
- ゴーグルには、ロボットのカメラが見ている景色が映る
- 手袋をつけた手を動かすと、ロボットの手が同じように動く
つまり、自分はその場に行かずに、ロボットの体を借りて作業できるしくみです。
ホンダは、使いみちとして医療、設備のメンテナンス、災害の現場、宇宙での作業などを挙げています。人が行くのが大変な場所や、危ない場所で役立ちそうですね。
CEATECでは「ねじ締め」を実演
共同通信の記事によると、CEATECの会場では、バイクの部品を組み立てる作業を実演していました。
- 操作する人が、手袋をつけた指でねじをつまむ
- ロボットの手が、同じ動きでねじをつまむ
- ねじを穴にまっすぐ差しこみ、ドライバーで締める
文字にすると簡単そうですが、ねじは小さくて、向きも大事です。人間でも、手もとが見にくい場所だと苦戦しますよね。
遠隔操作には2つの弱点がある
遠隔操作のロボットは、昔からあります。では、何が難しいのでしょうか。
ロボスタの記事によると、遠隔操作には大きく2つの弱点があるそうです。
| 弱点 | どういうこと? |
|---|---|
| 距離感がつかみにくい | カメラの映像だけでは、物までの距離や奥行きが分かりにくい |
| さわった感じが伝わらない | どれくらいの力でにぎっているか、操作する人の手には伝わりにくい |
たとえば、目の前のコップをつかむとき、僕たちは「あと少し」「このくらいの力」を無意識に調整しています。でも、映像を見ながら遠くのロボットを動かすと、その「あと少し」がとても難しくなります。
そこでAIが手伝う
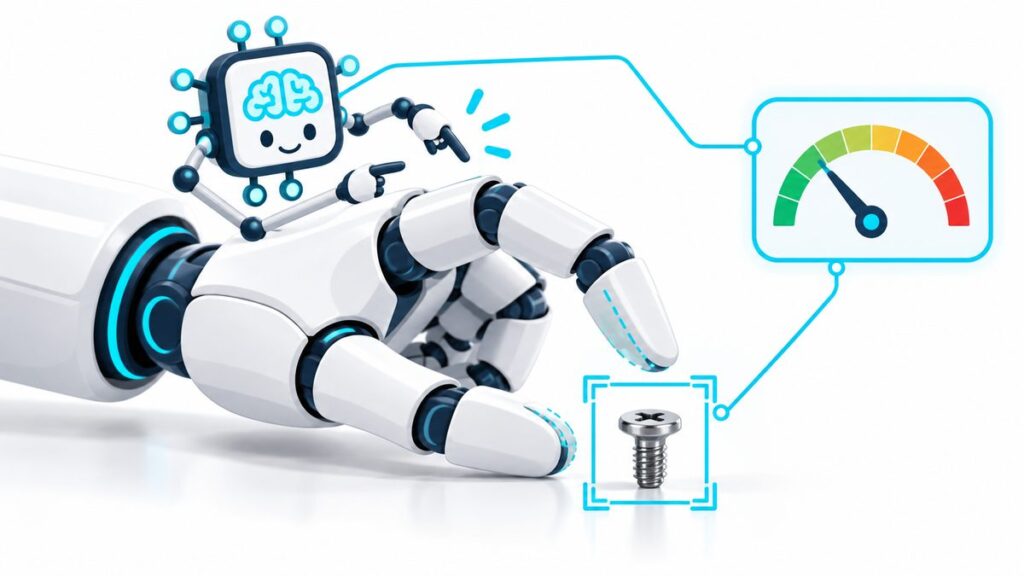
ホンダのアバターロボットは、この弱点をAIで補います。
- ロボットのAIが、カメラでつかもうとしている物を見分ける
- そのうえで、にぎる力や、手の位置・動きを自動で調整する
- 操作する人は、細かい力の加減を気にしなくてよくなる
会場のデモでは、AIの手伝いをオンにすると、ねじ締めの作業がはっきりうまくいっていたそうです。ねじを持ち直したり、工具の向きを直したりといった細かい動きも、AIが助けていました。
人が「何をするか」を決めて、AIが「どうやるか」の細かいところを手伝う。人とAIの役割分担になっているわけです。
ちなみに、操作する人の手袋は、ふるえ(振動)でロボットの手の様子を伝えるしくみになっているそうです。さわった感じを少しでも人に返す工夫ですね。
0.2秒の「遅れ」も大きな壁
もうひとつの壁が、通信の遅れです。
ロボスタの記事では、日本とアメリカの間でも、約0.2秒の遅れがあると紹介されていました。
0.2秒と聞くと短く感じます。でも、ねじを締めているときに、自分の手の動きが0.2秒遅れてロボットに伝わると思うと、かなりやりにくそうです。
ホンダが目指している月での作業になると、もっと大変です。光の速さでも、地球から月までは片道で約1.3秒かかります。指示を出して、結果が見えるまでに、往復で2秒以上かかる計算です。
だからこそ、細かい動きはロボットのAIに任せることが大事になります。人の指示がざっくりでも、ロボット側でうまく合わせてくれれば、遅れがあっても作業を続けやすくなるからです。
ASIMOから受け継いだ「手」
ホンダといえば、二足歩行ロボット「ASIMO(アシモ)」を思い出す人も多いと思います。ASIMOが発表されたのは2000年です。
共同通信の記事では、今回のアバターロボットはASIMOの技術を受け継いでいると紹介されていました。
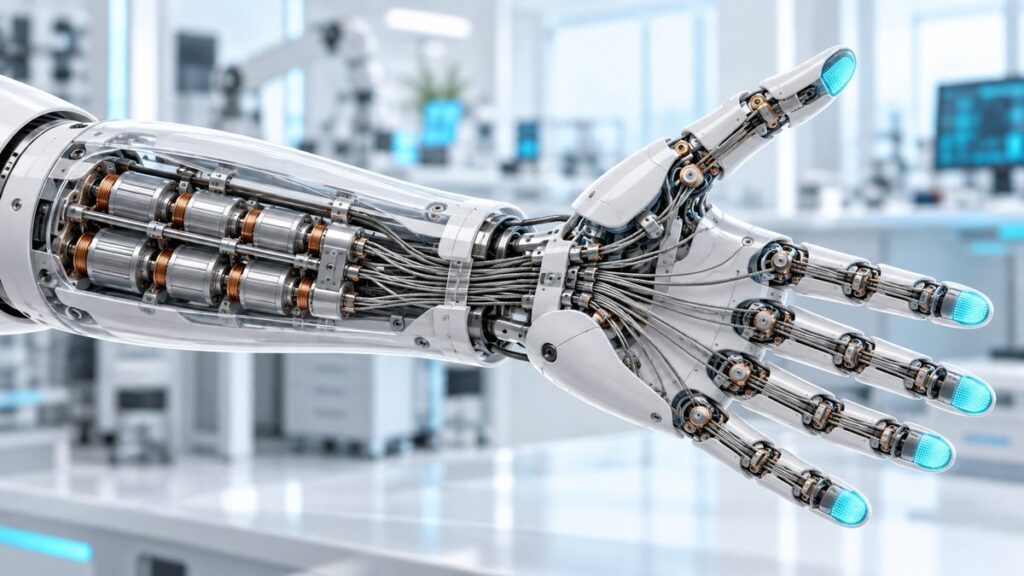
ホンダの公式サイトによると、アバターロボットの多指ハンドには、こんな特徴があります。
- 関節は16か所
- 指を動かすモーターは11個で、前腕(ひじから手首の間)に入っている
- モーターの力は、ワイヤーで指に伝える
- 指先に力を測るセンサー、手の表面にさわったことを感じるセンサーがついている
- 指先の力は、ASIMOの5倍以上(ホンダの社内での測定)
モーターが手のひらではなく前腕にあるのは、人間と同じです。人間も、指を動かす筋肉の多くは前腕にあって、腱(すじ)で指を引っぱっています。手そのものを軽く、細かく動かせるようにする工夫なんですね。
「全部自動」と「全部人」の間
今回いちばんおもしろいと思ったのが、この考え方です。
ロボットの話を調べていると、「AIが全部自分で考えて動くロボット」がゴールのように思えてきます。でも、ホンダのアバターロボットは、あえてその手前を狙っています。
| やり方 | 判断するのは | 得意なこと | 気になること |
|---|---|---|---|
| 全部人が操作 | 人 | 人の経験をそのまま使える | 細かい作業が難しい。遅れに弱い |
| 人+AI(アバターロボット) | 人が決めて、AIが細かいところを手伝う | 人の判断とロボットの器用さを組み合わせられる | 操作する人は必要 |
| 全部AIで自動 | AI | 人がいなくても動ける | AIの判断ミスが心配。まだ難しい作業が多い |
③の記事では、家庭用ヒューマノイドが、できない作業を人が遠隔で手伝ってもらうしくみを紹介しました。⑦の記事では、フィジカルAIの課題としてAIが判断をまちがえるリスクを書きました。
アバターロボットは、判断は人がして、器用さはAIとロボットが受け持つので、その2つのいいところを取ろうとしているように見えます。
いつ使えるようになる?
残念ながら、発売の時期や価格は発表されていません。
ただ、ロボスタの記事によると、ホンダは多指ハンドの部分だけを、先に工場の生産ラインで使うことも考えているそうです。まずは工場の設備のトラブル対応などから始めて、少しずつ使いみちを広げていく計画とのことでした。
アバターロボットが完成形になる前に、その「手」が先に働き始めるかもしれない。こういう段階的な進み方が、現実のロボット開発らしいなと思いました。
僕が思ったこと
調べる前は、「AIが進化すれば、ロボットは全部自分でやるようになる」と単純に考えていました。
でも、アバターロボットを知って、「人がロボットの体を借りる」という未来もあるんだと気づきました。人の経験や判断はそのままに、行けない場所に行ける。重い物も持てる。体が不自由でも作業ができる。
ロボットが人の仕事を奪う、という話はよく聞きます。でも、このロボットは人の手を遠くまで伸ばしてくれるロボットです。そう考えると、ちょっとワクワクしてきました。
まとめ
- ホンダはCEATEC 2026で、人の分身として動く「Hondaアバターロボット」を実演した
- ゴーグルと手袋で操作すると、ロボットの多指ハンドが同じように動き、ねじ締めもできた
- 遠隔操作の弱点(距離感・さわった感じ・通信の遅れ)を、AIが力や動きを調整して補う
- 手には16の関節と11のモーター。モーターは人間と同じく前腕にある
- 「全部自動」と「全部人」の間をねらった、人とAIの役割分担のロボット
- 発売時期は未定。手の部分が先に工場で使われるかもしれない
「ロボットに任せる」だけでなく、「ロボットの体を借りる」。フィジカルAIには、そんな使い方もあるようです。
参考資料
- Honda「CEATEC 2026」Honda出展概要
- ロボスタ:ホンダ、多指ハンドのアバターロボットをCEATEC 2026で展示(2026年10月16日)
- 熊本日日新聞(共同通信)「ホンダ、遠隔操作ロボットを披露 『アシモ』継承、人間並み器用」(2026年10月15日)
- Honda「Honda Avatar Robot」
本記事は、筆者が調べた内容を初心者目線でまとめたものです。数字は各資料の公表時点のものです。特定の企業や銘柄への投資を勧めるものではありません。
コメント