生卵を1個、手に取ってみてください。
……取れましたよね。割らずに、落とさずに。たぶん何も考えずに。
でも、ロボットにとって、これはかなりの難問だそうです。
前回の記事では、ロボットの「目」について調べました。目で見て「そこに卵がある」と分かっても、それをつかめなければ意味がありません。今回は、ロボットの体シリーズの2本目、「手」について調べてみました。
卵がむずかしい理由、先に言うと
- 「難しい計算は得意なのに、卵をつかむのは苦手」。これはAIの世界では40年以上前から知られている「モラベックのパラドックス」という有名な話
- 卵が難しいのは、形・硬さ・重さが一定でない物を、ちょうどいい力で持つ必要があるから
- 解決のカギは、指の数や関節の多さと、指先で感じる触覚センサー
- テスラの新しいOptimusの手は22の関節の動きを持ち、動かすモーターは前腕に入っている
- Figure 03の手は、わずか3グラムの力を感じとれる
「難しいことは簡単、簡単なことは難しい」
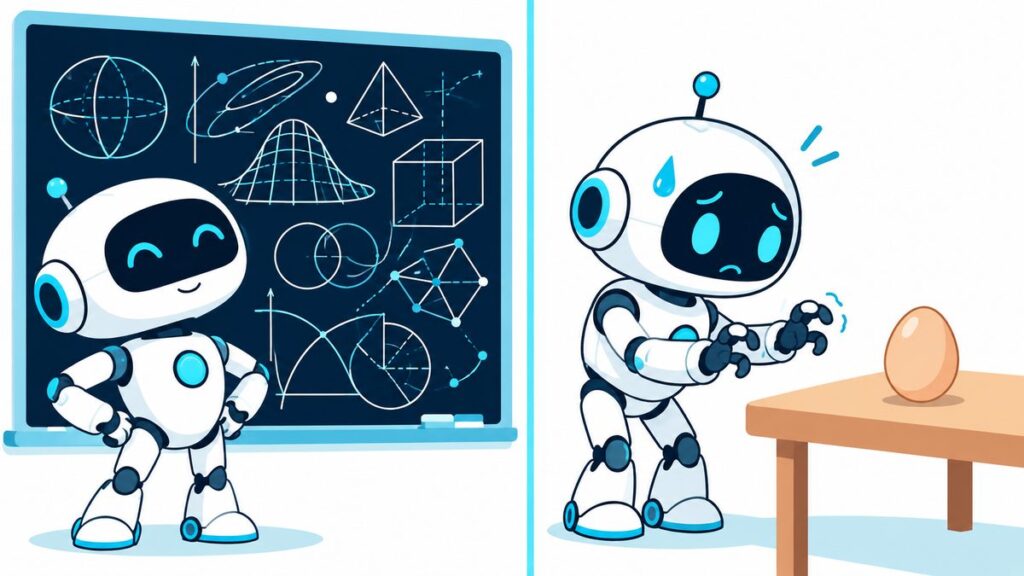
調べていて最初に出会ったのが、モラベックのパラドックスという言葉です。
1980年代に、ロボット研究者のハンス・モラベックたちが指摘したことで、ざっくり言うとこういう話です。
- 数学の計算やチェスのような「人間にとって難しいこと」は、コンピューターには意外と簡単
- 物をつかむ、でこぼこ道を歩くといった「人間が何も考えずにやっていること」は、コンピューターにはとても難しい
人間の「つかむ」「歩く」は、何億年もの進化の中で磨かれてきた能力です。あまりにうまくできているので、自分では難しいことをしている自覚がありません。それをロボットにゼロから教えようとすると、とたんに大変になるわけです。
たとえば、1,000台のトラックの最適なルートを計算するのは、ソフトウェアにとっては簡単です。でも、箱の中にごちゃっと入った部品の中から、目的の1個をつかみ出すのは、ロボットにとっては大きな挑戦になります。
②の記事で「生成AIは賢いのに、コップ1つ持てない」と書きましたが、その理由がここにありました。
卵の何がそんなに難しい?
卵をつかむときに、人間が無意識にやっていることを分解してみました。
| やっていること | ロボットにとっての難しさ |
|---|---|
| 卵の位置と向きを見る | 目の回で書いたとおり、距離を正確に知る必要がある |
| 指を卵の形に合わせて曲げる | 丸くて、ツルツルで、手がかりが少ない |
| ちょうどいい力でにぎる | 強すぎると割れる。弱すぎると落ちる |
| 持ち上げながら力を調整する | 持ち上げた瞬間に重さがかかるので、力を足す必要がある |
| すべりそうになったら気づく | 目では見えにくい。指先で感じるしかない |
ポイントは最後の2つです。「ちょうどいい力」は、見ただけでは分かりません。卵の殻の硬さも、重さも、1個ずつ微妙に違います。
工場のロボットが昔から得意だったのは、毎回同じ形・同じ重さの部品を、決まった力でつかむことでした。でも家庭で扱う物は、卵、コップ、タオル、スマホ……と、形も硬さもバラバラです。⑥の記事で書いた「洗濯物をたたむのは最難関」という話も、根っこは同じでした。
人間の手はすごかった
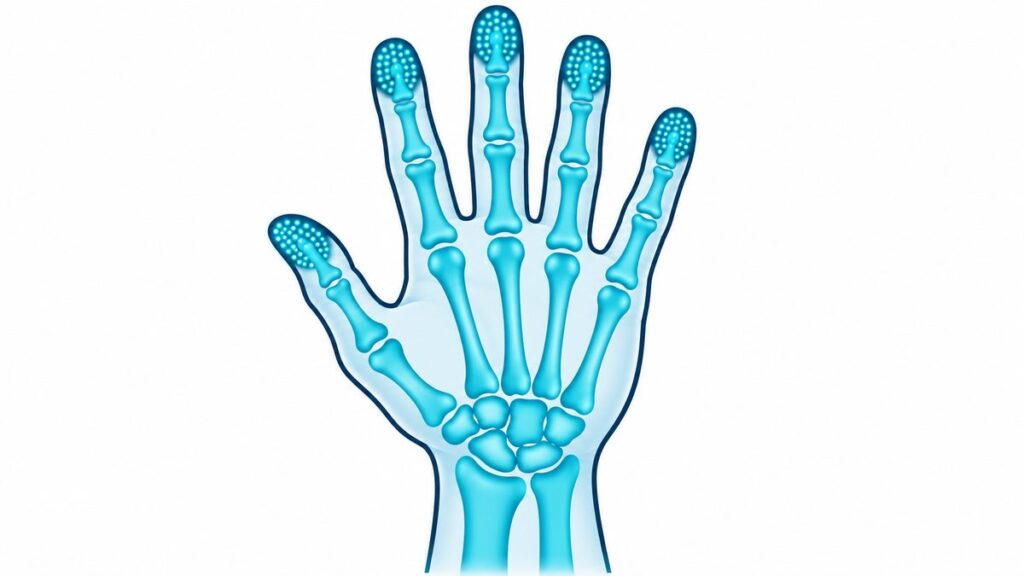
ロボットの手を調べる前に、人間の手のすごさを知って驚きました。
人間の片手には、骨が27個あるそうです。指をそれぞれ曲げたり、開いたり、親指をほかの指と向かい合わせたりできるのは、この細かい骨と関節のおかげです。
そして指先には、触れたことや、押された強さ、すべり始めたことを感じとる感覚がぎっしり詰まっています。目をつぶっていても、ポケットの中の小銭と鍵を区別できるのは、この感覚のおかげですね。
つまり人間の手は、「よく動く指」と「よく感じる指先」のセットでできているわけです。ロボットの手も、この2つをどう作るかが勝負になっています。
ロボットの手の進化①:よく動く指
2本指から5本指へ
工場のロボットの手は、2本の指で物をはさむ「グリッパー」や、吸盤で吸いつけるタイプが多いです。決まった物をつかむなら、これがいちばん確実で安上がりです。
でも、いろいろな物をつかむ家庭やお店では、人間に近い5本指の手が必要になってきます。人間用に作られたドアノブや道具を、そのまま使えるからです。
ただし、指が増えるほど、関節も、それを動かす部品も増えます。部品が増えれば、値段は上がり、壊れやすくもなります。「何でもつかめる5本指」と「安くて丈夫な2本指」のどちらを選ぶかは、ロボットを使う場所しだいです。工場では今も2本指が活躍し、家庭を目指す人型ロボットは5本指に挑戦している、という住み分けになっているようです。
テスラOptimusの手は「22の関節の動き」
テスラは、Optimusの新しい手について、手に22、手首から前腕にさらに3の動き(自由度)を持たせたと説明しています。「自由度」は、ざっくり言うと独立して動かせる関節の動きの数です。
おもしろいのは、指を動かすモーターなどの部品を、すべて前腕に入れていることです。
実は人間も同じしくみです。指を曲げる筋肉の多くは、手のひらではなく前腕にあって、腱(けん)というひもで指を引っぱっています。手首を動かさずに指をグーパーすると、前腕の筋肉が動くのが分かると思います。ロボットの設計が、人間の体の仕組みに近づいていくのはおもしろいですね。
ロボットの手の進化②:よく感じる指先
Figure 03は「3グラム」を感じる
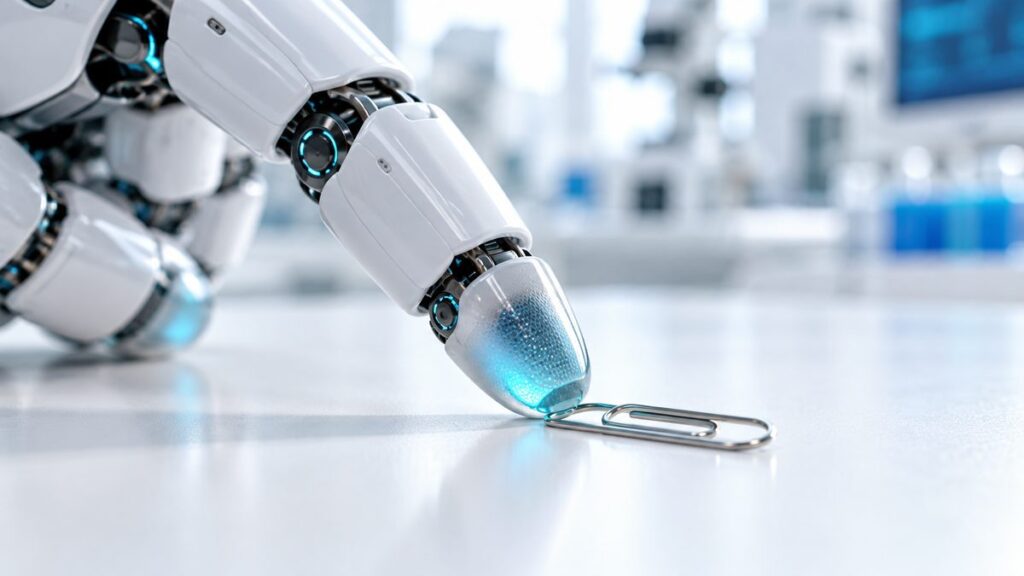
もうひとつの進化が、触覚センサーです。
アメリカのFigure AIが2025年10月に発表したFigure 03は、指先に自社開発の触覚センサーを入れていて、わずか3グラムの力を感じとれるそうです。紙のクリップ1個くらいの重さです。
さらに、前回の「目」の回で紹介したように、手のひらにはカメラも付いています。「見る」と「感じる」を手の中でいっしょにやるわけです。
これがあれば、「卵がすべり始めた」「コップが思ったより重かった」といった変化に、すぐ気づいて力を調整できます。卵をつかむための、まさにカギになる部分です。
でも、まだ完成ではない
テスラのOptimusも、指と手のひらにやわらかい保護層を付けて、触覚センサーを組み込もうとしていますが、触覚の部分はまだ開発の途中と説明されていました。
「よく動く指」は形になってきたけれど、「よく感じる指先」はまだ発展途中。それが2026年の今の手の現在地、というのが僕の理解です。
投資の目線でひとこと
調べていて気づいたのは、手は「関節のかたまり」だということです。Optimusの手だけで20以上の動きがあり、そのひとつひとつに、動かす部品が必要です。
人型ロボットが増えれば、手だけで関節の部品がたくさん必要になります。その関節の中身には、日本の会社が強い部品が入っているようなので、次の「関節」の回でくわしく調べてみます。
※特定の企業への投資を勧めるものではありません。
まとめ
- 「難しい計算は簡単、卵をつかむのは難しい」は、モラベックのパラドックスとして昔から知られている
- 卵が難しいのは、ちょうどいい力が見ただけでは分からないから
- 人間の手は「よく動く指」と「よく感じる指先」のセット。ロボットもこの2つを目指している
- テスラOptimusの新しい手は22の動きを持ち、モーターは人間と同じく前腕に入っている
- Figure 03の指先は3グラムを感じとれる。ただ、触覚はまだ発展途中
次に卵を手に取るときは、ちょっとだけ自分の手をほめてあげてください。何億年分の進化が、そこに詰まっています。
次の記事では、手や足を動かす「関節」の中身を調べてみます。
参考資料
- RoB「Moravec’s Paradox」(用語解説)
- The Decoder「Tesla gives Optimus robot a new hand with improved grip and sensors」
- Notebookcheck「Figure 03 Humanoid robot debuts with wireless charging and ultra-sensitive tactile palms」(2025年10月)
本記事は、筆者が調べた内容を初心者目線でまとめたものです。特定の企業や銘柄への投資を勧めるものではありません。数字は各資料の公表時点のものです。
コメント