赤ちゃんが歩けるようになるまで、だいたい1年かかります。
何度も転んで、つかまり立ちして、よちよち歩いて。大人になると、歩くことに頭を使うことはほとんどありません。スマホを見ながらでも歩けてしまいます(危ないのでやめましょう)。
でも、ロボットを二本足で歩かせるのは、長いあいだ、とても難しいことでした。それが今では、人型ロボットが走ったり、転んでも自分で起き上がったりしています。
ロボットの体シリーズ4本目は「足腰」。ロボットはなぜ、二本足で歩けるようになったのかを調べてみました。
ロボットが歩けるしくみ、ざっくり言うと
- 二本足で立つのは、常に倒れそうな状態でバランスを取り続けることで、ロボットにとっては難しい
- 昔のロボットは、計算で「倒れない姿勢」を決めて歩いていた。ホンダのASIMO(2000年)が代表例
- 今のロボットは、仮想空間で何万回も転びながら、歩き方を自分で覚える方法が主流になってきた
- 歩くのに使うのは、目だけではない。体の傾きや、足にかかる力を感じるセンサーが大事
- それでも、⑦の記事で書いたとおり「電源が切れると倒れる」問題は残っている
そもそも、なぜ二本足は難しい?
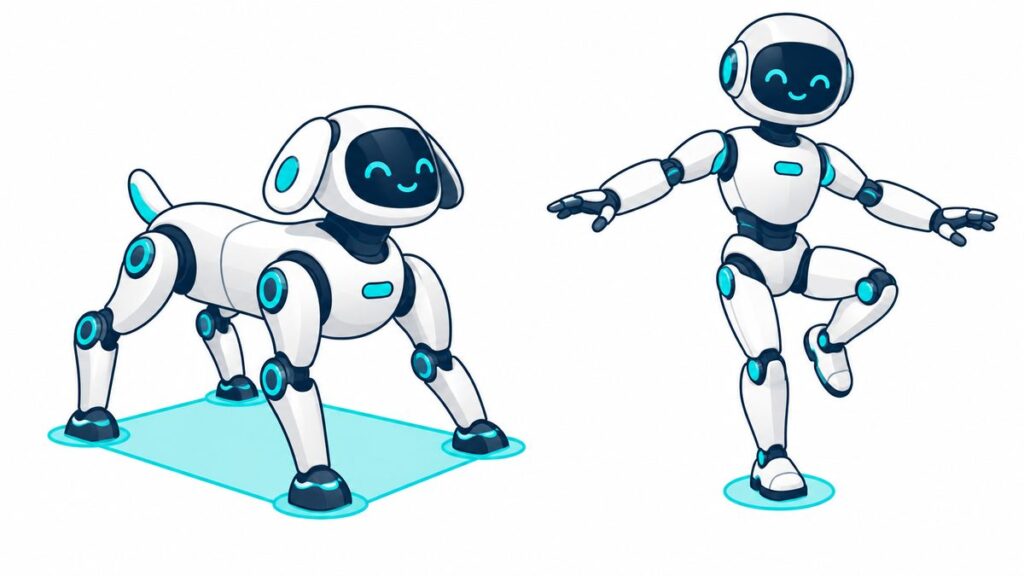
4本足の動物や、車輪のロボットは、止まっていても倒れません。支えている点が3つ以上あって、その内側に重心があるからです。
一方、二本足で立つのは、細い柱の上に重い頭を乗せて、バランスを取っているようなものです。人間は、立っているだけでも、実は細かく体を揺らしながら、倒れないように調整し続けています。
さらに歩くときは、片足を上げる瞬間に、支えが1本になります。つまり歩くとは、わざと前に倒れかけて、倒れる前に足を出すことのくり返しなんですね。こう書くと、なかなかスリリングなことを毎日やっています。
昔のやり方:計算で倒れない姿勢を決める
ASIMOが切り開いた道
二足歩行ロボットで有名なのが、ホンダのASIMOです。2000年に登場し、なめらかに歩いたり、階段を登ったりする姿は、当時大きな話題になりました。ホンダが歩行ロボットの研究を始めたのは1986年だそうです。
ASIMOのような昔のロボットは、ざっくり言うと、「この姿勢なら倒れない」という条件を、物理の計算できっちり守りながら歩いていました。足の裏のどこに体重がかかっているかを計算し、その点が足の裏からはみ出さないように、体の動きを決めていくイメージです。
この「足の裏の、力のつり合う点」は、専門的にはZMP(ゼロ・モーメント・ポイント)と呼ばれています。名前はむずかしそうですが、考え方はシンプルです。人間も、つま先立ちで前に体重をかけすぎると転びそうになりますよね。あの「ここを越えたら倒れる」という境目を、ロボットは計算で守っていたわけです。
この方法は、平らな床ではとても安定します。ただ、でこぼこ道や、思わぬ方向から押されたときなど、計算の前提から外れた状況には弱いという面がありました。
ASIMOの開発は、2022年に終了したと報じられています。でも、そこで積み重ねられた技術や考え方は、今の二足歩行ロボットにもつながっています。
今のやり方:転びながら覚える
仮想空間で、何万体が同時に練習
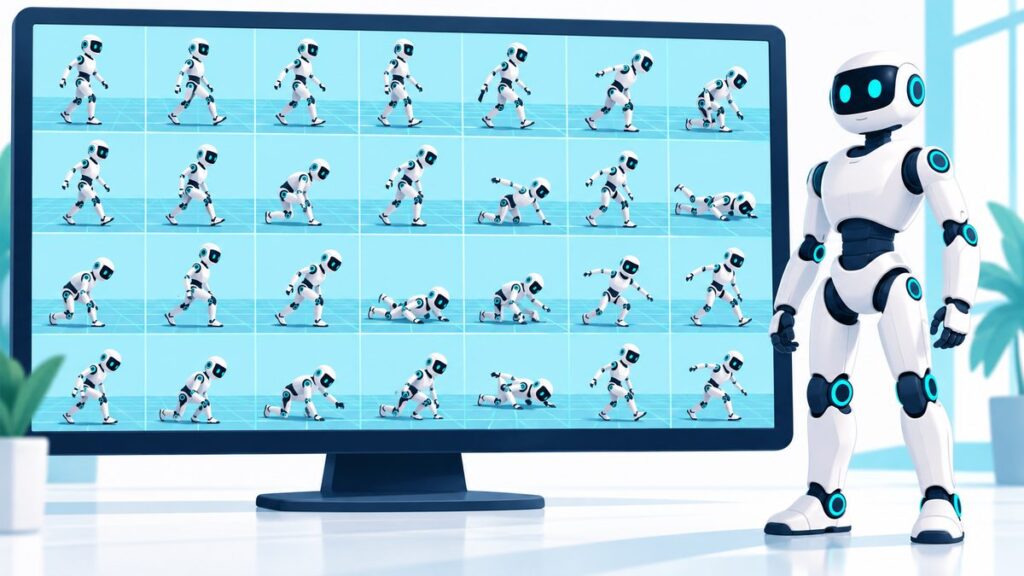
最近の人型ロボットの多くは、歩き方を人が細かく計算して決めるのではなく、ロボット自身に覚えさせる方法を使っています。
使われるのは強化学習という方法です。うまく歩けたら「ごほうび」、転んだら「ごほうびなし」というルールだけを決めて、あとはロボットに何度も試させます。赤ちゃんが転びながら歩き方を覚えるのに、少し似ています。
ただし、本物のロボットで何万回も転ばせたら、壊れてしまいます。そこで、コンピューターの中の仮想空間で練習させます。仮想空間なら、何回転んでもタダです。
ある研究では、最大3万2,768個の仮想空間を同時に動かして練習させたそうです。3万体以上のロボットが、同時に転びながら歩き方を覚えている光景を想像すると、ちょっとおもしろいです。
練習したら、本物のロボットへ
仮想空間で歩き方を覚えたら、その「歩き方のコツ」を本物のロボットに移します。これをシム・トゥ・リアル(Sim-to-Real:仮想から現実へ)と呼びます。
ベルギーのAI企業ML6が2026年に公開した記事では、中国Unitree社の人型ロボット「G1」で、この方法を試した様子が紹介されていました。
- 最初の歩き方では、ロボットが腕を上げると、バランスを崩して転んでいた
- 腕を上げた状態でも歩けるように、仮想空間で練習の条件を変えた
- その結果、本物のロボットでも、腕を上げたまま立ったり歩いたりできるようになった
人間なら、重い荷物を持つと自然に体の重心をずらしてバランスを取ります。それを、ロボットは練習で覚えていくわけです。
歩くのに大事なのは「目」より「体の感覚」
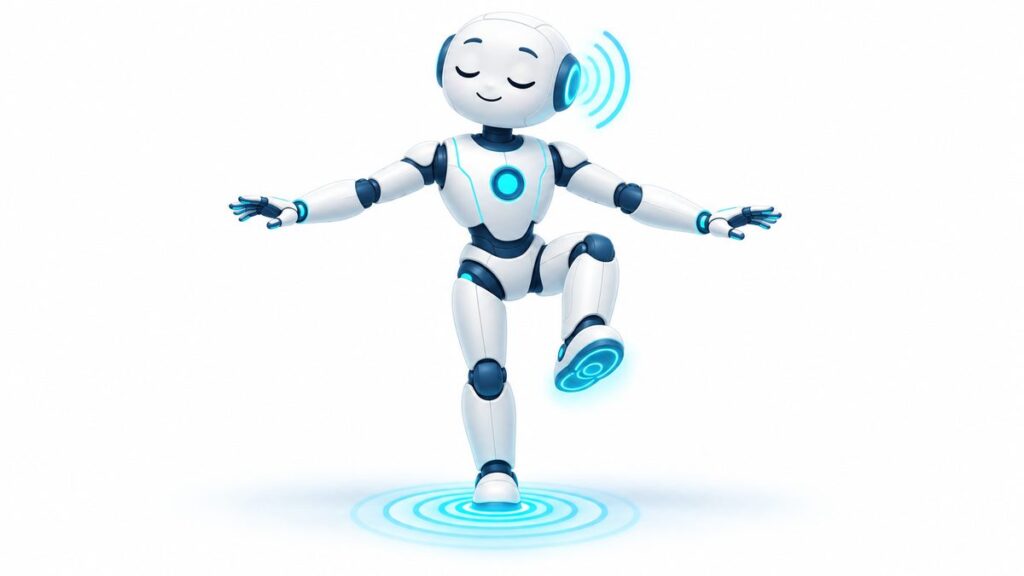
ここで、「目」の回の話を思い出してください。テスラのOptimusは、視覚を使わずにでこぼこの地面でバランスを取って歩く様子を公開していました。
では、何を頼りに歩いているのか。人間でいうと、こんな感覚に当たるものです。
| 人間の感覚 | ロボットのセンサー |
|---|---|
| 耳の奥で感じる、体の傾きや揺れ | 傾きや加速を測るセンサー(ジャイロなど) |
| 足の裏で感じる、地面の感触 | 足にかかる力を測るセンサー |
| 「今、ひざがこれくらい曲がっている」という感覚 | 関節の角度センサー |
目をつぶって片足立ちをすると、ぐらぐらしますが、すぐには倒れませんよね。耳の奥と足の裏が、がんばってバランスを取ってくれているからです。ロボットも同じで、歩くことの土台は、体の感覚なんですね。
それでも残る「倒れる」問題
ここまで読むと、もう二足歩行は完成したように思えます。でも、⑦の記事で書いた課題が残っています。
二本足のロボットは、電源が切れると、その場で倒れてしまうのです。車輪のロボットなら止まるだけですが、体重のある人型ロボットが人の近くで倒れれば危険です。人型ロボット向けの安全ルールも、まだ作っている途中でした。
「歩ける」と「人のそばで安心して歩ける」の間には、まだ少し距離があります。
投資の目線でひとこと
足腰を調べて分かったのは、歩くロボットは「関節」と「センサー」のかたまりだということです。ひざ、足首、股関節には、前回の「関節」の回で書いた減速機やモーターが使われます。体の傾きを測るセンサーも欠かせません。
一方で、歩き方を覚えさせるAIや仮想空間の技術は、アメリカや中国の会社の存在感が大きい分野です。「体の部品は日本、頭の使い方はアメリカ」という構図が、足腰の中にも見えた気がします。
※特定の企業への投資を勧めるものではありません。
まとめ
- 二本足で歩くのは、倒れかけては足を出すことのくり返し。ロボットには難しい
- 昔は計算で倒れない姿勢を決めて歩いていた。代表例はホンダのASIMO(2000年〜、2022年に開発終了と報道)
- 今は仮想空間で何万回も転びながら、歩き方を覚える方法が主流になってきた
- 歩くのに大事なのは、目より体の傾きや足の裏の感覚
- 電源が切れると倒れる問題は、まだ残っている
次に歩くときは、自分の足腰が毎秒やっている「倒れかけては踏みとどまる」を、ちょっとだけ意識してみてください。けっこう、すごいことをしています。
次の記事では、こうした体の動きを全部まとめて考える「頭脳」、つまりロボットのAIとチップについて調べてみます。
参考資料
- Hagerty UK「Do robots dream of early retirement? Honda ends ASIMO development」(2022年4月)
- ML6「AI in Robotics: Learning to walk and chew bubblegum」(2026年4月)
- Not a Tesla App「Tesla’s Optimus Robot Learns to Walk Without Vision」(2024年12月)
本記事は、筆者が調べた内容を初心者目線でまとめたものです。特定の企業や銘柄への投資を勧めるものではありません。数字は各資料の公表時点のものです。
コメント