スポーツ選手は、本番の前にたくさん練習します。パイロットは、本物の飛行機に乗る前に、フライトシミュレーターで何百時間も練習します。
では、ロボットはどうでしょう。
調べてみたら、今のロボットは、コンピューターの中の「仮想の世界」で、ものすごい量の練習をしてから、現実の世界にやってくることが分かりました。しかも、その練習の量は、人間には想像できないくらいです。
ロボットの体シリーズ6本目は「練習」。ロボットが仮想空間でどうやってトレーニングしているのかを調べてみました。
仮想空間での練習、ざっくりまとめ
- ロボットのAIには、お手本のデータが圧倒的に足りない。文章AIと比べて「10万年分」足りないという試算もある
- そこで、コンピューターの中の仮想空間(シミュレーション)で練習させる方法が広がっている
- 仮想空間なら、何万体のロボットが同時に、何回転んでも壊れずに練習できる
- ある研究では、15万以上の仮想の場面で練習したロボットが、追加の練習なしで現実の世界でも約73%の成功率を出した
- 課題は、仮想と現実のちがい。現実の世界は、仮想空間ほど都合よくできていない
なぜ練習が必要なのか
⑦の記事で、こんな話を紹介しました。
ChatGPTのような文章AIは、インターネット上の大量の文章から学んでいます。その量は、人間が読んだら約10万年かかるほど。一方、ロボットが学ぶための「この映像のとき、腕をこう動かした」というお手本のデータは、ネット上にほとんどありません。カリフォルニア大学バークレー校のケン・ゴールドバーグ教授は、今のペースで同じ量を集めるには約10万年かかると試算していました。
前回の「頭脳」の回で、ロボットのAIがすごいスピードで進化していると書きました。でも、どんなに優秀な頭脳でも、練習の材料がなければ上手にならない。ここが、フィジカルAIの大きな悩みどころです。
お手本の集め方は3つ
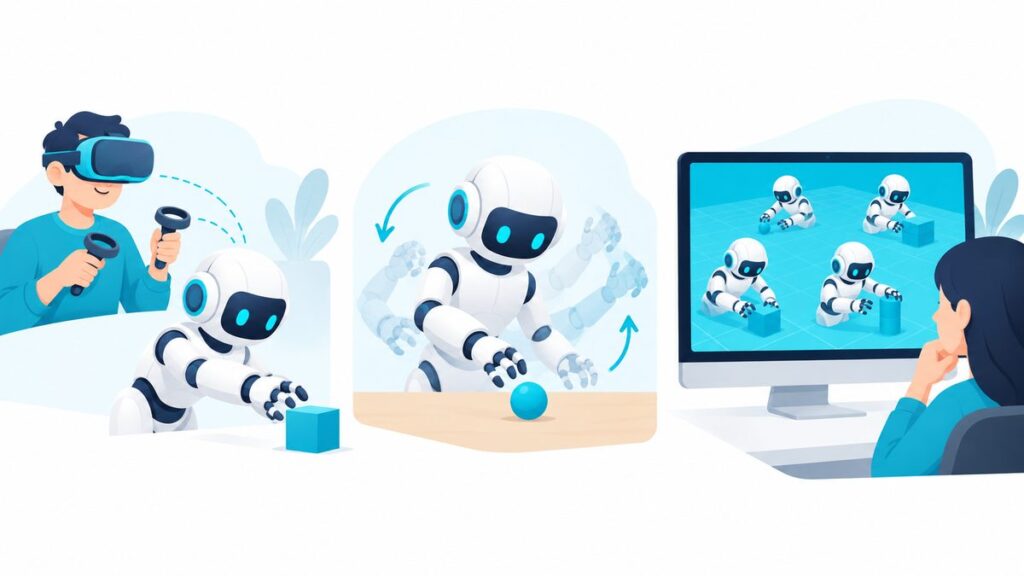
調べてみると、ロボットの練習材料の集め方は、大きく3つありました。
| 方法 | どうやる? | 良いところ | 気になるところ |
|---|---|---|---|
| 人が操作してお手本を見せる | 人がロボットを遠隔操作して、動きを記録する | 質の高いお手本が取れる | 時間とお金がかかる |
| 本物のロボットで試行錯誤 | 現実の世界で、何度もやらせてみる | 現実の感覚が身につく | 遅い。壊れる |
| 仮想空間で練習する | コンピューターの中に世界を作って練習 | 速い。安い。壊れない | 現実と少しちがう |
③の記事で紹介した、家庭用ロボット「NEO」を人が遠隔で手伝う仕組みは、1つ目の方法でもあるわけです。今回は、3つ目の仮想空間について深掘りしてみます。
仮想空間なら、何万体が同時に練習できる
仮想空間(シミュレーション)とは、コンピューターの中に、物理のルールどおりに動く世界を作ることです。重力があり、物はぶつかれば跳ね返り、床はすべったりします。ゲームの世界を、もっと本物そっくりにしたようなイメージです。
仮想空間で練習するメリットは、何といってもスピードと量です。
- 現実の時間よりずっと速く時間を進められる
- 何万体のロボットを同時に練習させられる
- 何回転んでも、壊れないし、けがもしない
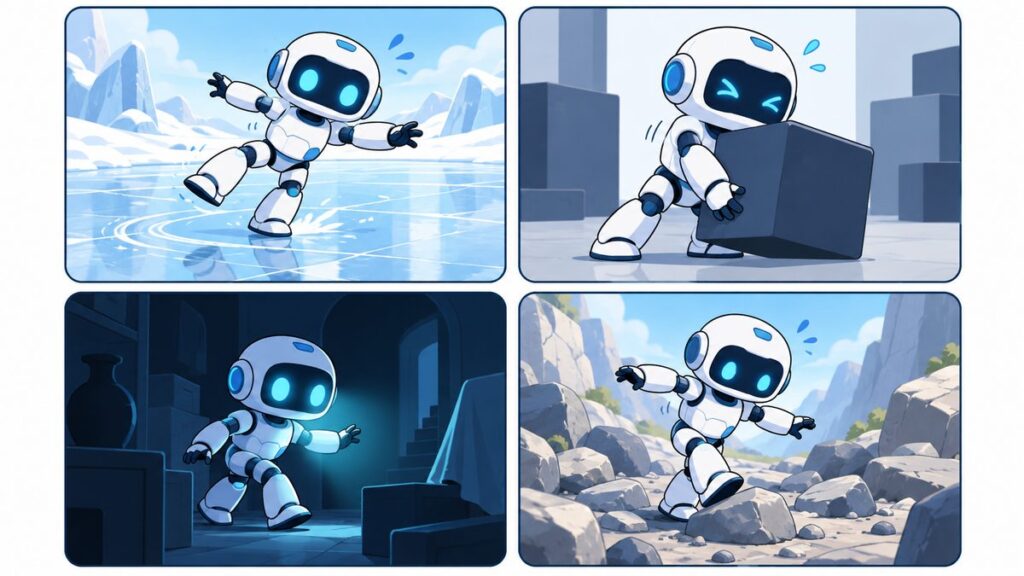
- 床のすべりやすさ、物の重さ、照明の明るさなどを、わざと毎回ちょっとずつ変えて練習できる
前回の「足腰」の回で、最大3万2,768個の仮想空間を同時に動かして歩き方を練習させた研究を紹介しました。現実の世界で3万体のロボットを用意して転ばせたら、とんでもない金額になります。仮想空間ならではのやり方ですね。
わざと条件を変えるのがコツ
4つ目の「わざと条件を変える」は、調べていて「なるほど」と思ったポイントです。
毎回まったく同じ条件で練習すると、ロボットはその条件に「慣れすぎて」しまいます。すると、現実の世界でほんの少し条件がちがうだけで、失敗してしまいます。
そこで、仮想空間の中で、床をつるつるにしたり、物を重くしたり、照明を暗くしたりと、わざとバラバラな条件で練習させます。いろいろな状況を経験したロボットは、現実の世界のちょっとしたちがいにも対応しやすくなるそうです。
テストで同じ問題ばかり解いていると、少し問題を変えられただけで解けなくなる。それと同じ話だと思うと、分かりやすいです。
仮想で練習して、現実でどれくらいできる?
2026年9月に紹介された研究では、中国Unitree社の人型ロボット「G1」を使って、こんな実験をしていました。
- 仮想空間の中で、15万以上のいろいろな場面を用意して、「歩いて近づいて、物をつかむ」練習をさせた
- まず人のお手本をまねして基本を覚え、そのあと試行錯誤でうまくなるように練習した
- 本物のロボットには、追加の練習なしでそのまま移した
その結果、現実の世界での成功率は73.3%だったそうです。
仮想空間だけで練習して、いきなり現実で7割以上成功するのは、すごいことだと思います。一方で、紹介記事でも「日常的に使うにはまだ改善が必要」と書かれていました。4回に1回は失敗する家事ロボットは、ちょっと困りますよね。
動画を作るAIで、練習材料を増やす
もうひとつ、おもしろい流れがあります。動画を作るAIで、練習材料そのものを増やす方法です。
NVIDIAは2025年5月、「GR00T-Dreams(グルート・ドリームス)」という仕組みを発表しました。ロボットが写った1枚の画像から、「このあとこう動く」という動画をAIで作り、その動画からロボットの動きのデータを取り出す、という方法です。
NVIDIAによると、この仕組みを使って、ロボット用のAIの新しいバージョンを36時間で開発できたそうです。人がお手本データを集めると、ほぼ3か月かかるところだったと説明しています。
名前のとおり、ロボットが「夢の中で練習している」ようなイメージですね。
課題:仮想と現実のちがい
ただ、仮想空間にも弱点があります。
現実の世界は、仮想空間ほど都合よくできていないのです。
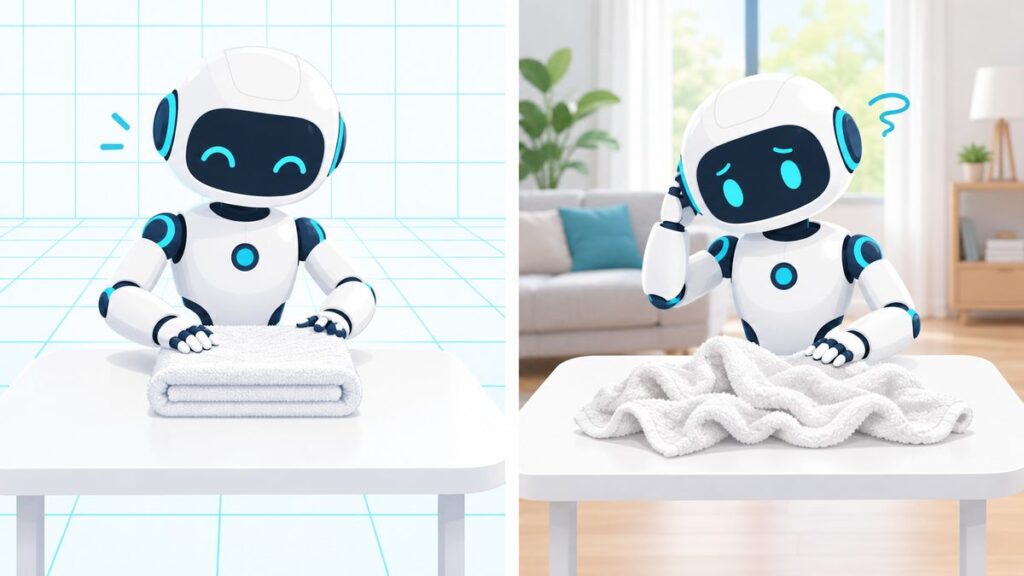
- 布や液体のような、形が変わる物の動きを、仮想空間で正確に再現するのは難しい
- 現実の床には、ほこりや油、ちょっとした段差がある
- 本物のモーターには、微妙なクセや、使っているうちの劣化がある
このずれを、研究者は「シム・トゥ・リアル・ギャップ(仮想と現実のすき間)」と呼んでいます。⑥の記事で「洗濯物をたたむのはロボットにとって最難関」と書きましたが、布は仮想空間でも再現が難しい物の代表格です。
だから今は、仮想空間で大量に練習して、人のお手本や現実での練習で仕上げるという組み合わせが主流になっているようです。
投資の目線でひとこと
今回の「練習」は、NVIDIAのようなアメリカの会社や、各国の研究機関が中心の分野でした。前回の「頭脳」と同じく、僕の仮説でいう「アメリカ側(ソフト)」の話です。
ただ、仮想空間でどれだけ練習しても、最後に動くのは現実の体です。練習で賢くなった頭脳が、現実の世界で正確に動けるかどうかは、「関節」の回で調べたような体の部品の精度にもかかっています。ソフトとハードは、結局セットなんだと感じました。
※特定の企業への投資を勧めるものではありません。
まとめ
- ロボットのAIは、お手本のデータが圧倒的に足りない
- 仮想空間なら、何万体が同時に、壊れずに、速く練習できる
- わざとバラバラな条件で練習させると、現実のちょっとしたちがいにも強くなる
- 仮想空間だけで練習したロボットが、現実で約73%成功した研究もある
- 動画を作るAIで練習材料を増やすGR00T-Dreamsのような方法も出てきた
- 課題は仮想と現実のすき間。布や液体はとくに難しい
パイロットがシミュレーターで練習するように、ロボットも仮想の世界で練習していた。しかもその規模は、人間とは桁ちがいでした。
次の記事は、シリーズ最後の部品、「電池」です。どんなに賢くても、電池が切れたらロボットは動けません。ロボットは何時間動けるのかを調べてみます。
参考資料
- techno-science.net「This robot learned in 150,000 virtual worlds before acting for real」(2026年9月)
- Maginative「NVIDIA’s New AI Tools Could Dramatically Accelerate Humanoid Robot Development」(2025年5月)
- NVIDIA Blog「NVIDIA Announces Isaac GR00T Blueprint to Accelerate Humanoid Robotics Development」(2025年1月)
- ML6「AI in Robotics: Learning to walk and chew bubblegum」(2026年4月)
- Ken Goldberg「Good old-fashioned engineering can close the 100,000-year “data gap” in robotics」Science Robotics(2025年8月)
本記事は、筆者が調べた内容を初心者目線でまとめたものです。特定の企業や銘柄への投資を勧めるものではありません。数字は各資料の公表時点のものです。
コメント