※本記事にはPR(アフィリエイト広告)を含みます。
ロボットの動画を見ていて、ずっと気になっていたことがあります。
「あの腕や足の関節の中には、いったい何が入っているんだろう?」
人間の関節には、骨と筋肉と腱があります。でもロボットには筋肉がありません。それなのに、重い物を持ち上げたり、ミリ単位でぴたっと止まったりできる。
ロボットの体シリーズ3本目は、「関節」です。調べてみたら、ここは僕の「ロボットの体は日本が強いのでは」という仮説の、まさにど真ん中でした。
関節の中身を先にネタばらし
- ロボットの関節には、主にモーターと減速機(げんそくき)が入っている
- モーターは「速く回るけど力が弱い」。減速機は、その回転をゆっくりにする代わりに、力を大きくする部品
- 産業用ロボットの関節に使われる減速機では、日本の会社が大きなシェアを持っている
- 人型ロボットは、体じゅうが関節だらけ。Optimusは手だけで22の動きがある
- だから人型ロボットが増えると、関節の部品の需要も大きく増えるかもしれない
関節に入っているもの
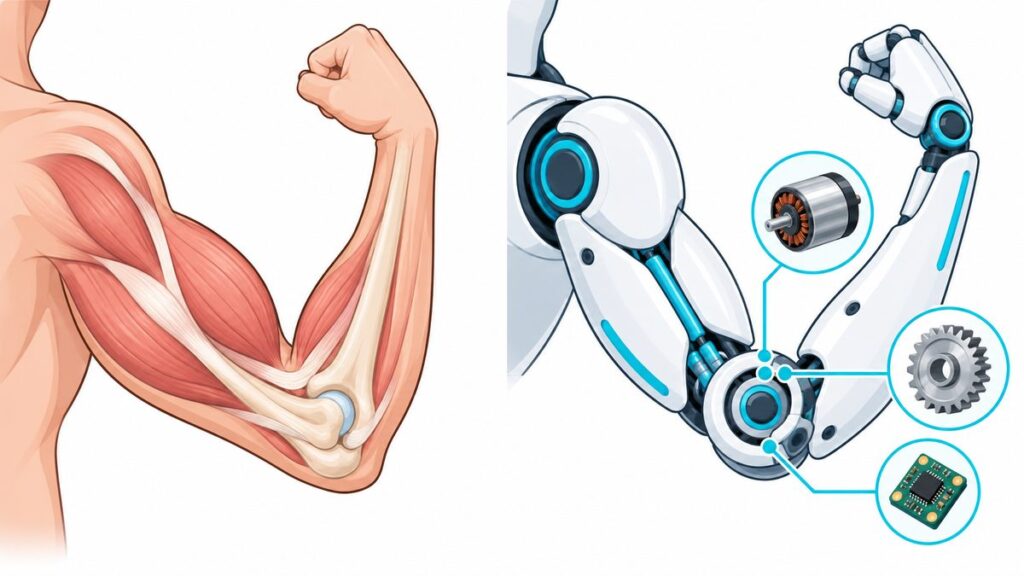
ロボットの関節を「人間の体」にたとえると、こんな感じです。
| 人間 | ロボット | 役割 |
|---|---|---|
| 筋肉 | モーター | 力を生み出す |
| 骨と関節のつなぎ目 | 減速機・軸受け(ベアリング) | 力を伝えて、なめらかに曲げる |
| 「今どれくらい曲がっているか」の感覚 | エンコーダー(角度センサー) | 今の角度を測る |
| 「重い!」と感じる感覚 | 力センサー | かかっている力を測る |
これらをひとまとめにした部品を、アクチュエーターと呼びます。ロボットの関節1つに、アクチュエーターが1つ入っているイメージです。
人間の体では、筋肉・骨・感覚がばらばらの部品のように見えて、実はひとつのチームとして働いています。ロボットの関節も同じで、どれかひとつが欠けても、思いどおりには動けません。
モーターだけでは、力が足りない
ここで、調べるまで知らなかったことがあります。
モーターは、とても速く回るのは得意だけれど、そのままでは力が弱いのです。扇風機のモーターを思い浮かべると分かりやすいです。羽根はすごい速さで回っていますが、手でつかめば止められますよね。
ロボットの腕は、扇風機の羽根のように速く回る必要はありません。むしろ、ゆっくりでいいから、重い物を持ち上げる力が欲しい。
そこで「減速機」
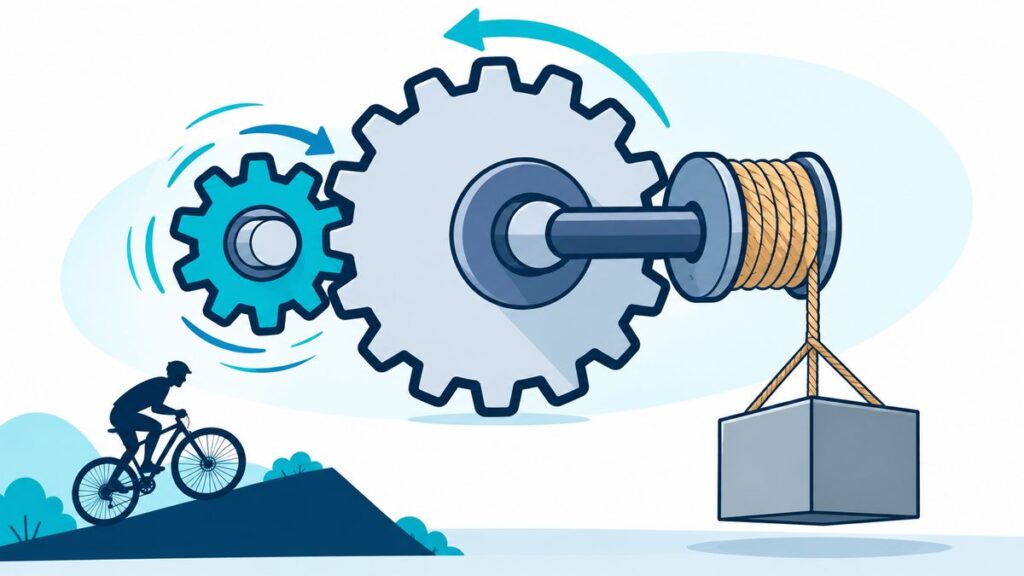
そのために使うのが減速機です。名前のとおり、モーターの速い回転をゆっくりにする部品です。そして、ゆっくりにした分だけ、力が大きくなります。
自転車のギアを思い出してください。坂道で軽いギアに切り替えると、ペダルをたくさん回してもあまり進みませんが、その代わり楽に登れます。あれと同じ理屈です。
たとえば、モーターの回転を100分の1にゆっくりにすると、力はおよそ100倍になります(実際には、摩擦などで少し減ります)。小さなモーターでも、重い腕を動かせるようになるわけです。
ギアで回る速さと力が変わるしくみは、工作キットでも確かめられます。ギアの組み合わせを変えて、速さと力の入れかわりを自分の手で試せるキットです。
減速機には「すき間」があってはいけない
もうひとつ大事なのが、正確さです。
ふつうの歯車は、歯と歯の間にほんの少しの「すき間」があります。これをバックラッシュといいます。おもちゃの車の車輪を手で回すと、少しカタカタと遊びがありますよね。あれです。
人間なら気にならない小さな遊びでも、ロボットにとっては大問題です。腕の根元の関節でほんの少しずれると、腕の先ではずれが大きくなってしまいます。溶接の位置がずれたり、部品をうまくはめられなかったりします。
そのため、ロボットの関節には、すき間がほとんどない精密な減速機が使われています。
日本の会社が強い「精密減速機」
ここからが、調べていて一番わくわくしたところです。
ロボットの「肩や腰」の減速機
大きな産業用ロボットの、肩や腰のような力のかかる関節には、RV減速機と呼ばれるタイプがよく使われます。
日本のナブテスコは、産業用ロボットに使われる精密減速機で約6割のシェアを持っていると報じられています(2016年の日刊工業新聞の報道)。少し前の数字ですが、ロボットの関節を長く支えてきた会社であることが分かります。
ロボットの「手首や指」の減速機
もっと小さくて軽い関節には、波動歯車装置という、少し変わった仕組みの減速機が使われます。金属をわずかにたわませて歯をかみ合わせる仕組みで、すき間がほとんどなく、小さくても精密に動かせるのが特徴です。
これを作っている日本のハーモニック・ドライブ・システムズは、小型の精密減速機で世界シェア約8割といわれています(2020年のForbes JAPANの記事)。大手メーカーの小型産業用ロボットの関節には、ほぼこの会社の製品が使われているそうです。手術用ロボットや、火星探査機にまで使われているというから驚きです。
「目」の回のソニーに続いて、「関節」でも日本の会社が世界の上位にいる。ロボットの体の中に、日本の技術がしっかり入っていることが分かりました。
人型ロボットは「関節だらけ」
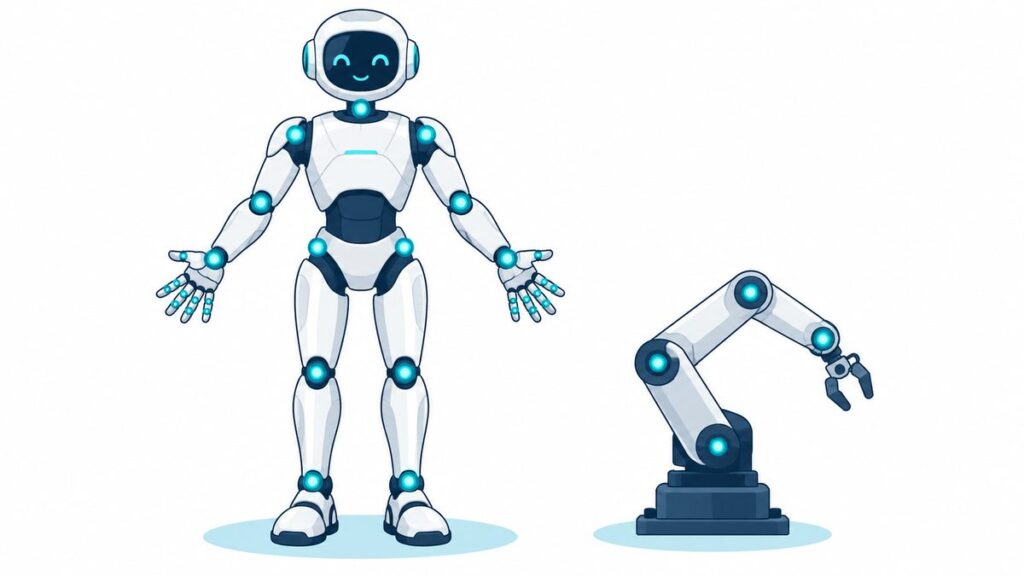
工場の産業用ロボットの腕は、関節が6つくらいのものが多いです。
一方で、人型ロボットはどうでしょう。前回の「手」の回で書いたとおり、テスラのOptimusは手だけで22の動きがあります。そこに、首、肩、ひじ、手首、腰、ひざ、足首……と、全身の関節が加わります。
つまり、人型ロボット1台に必要な関節の部品は、産業用ロボット1台よりずっと多くなります。⑥の記事で紹介したモルガン・スタンレーの予測のように、もし将来、人型ロボットが何億台という単位で増えるなら、関節の部品の需要も大きく変わるかもしれません。
ただし、課題もある
ただ、人型ロボットの関節には、工場のロボットとは違う条件もあります。
- 軽くないといけない:歩くロボットは、関節が重いと、その分だけ電池を食う
- 安くないといけない:家庭用にするには、部品のコストを大きく下げる必要がある
- 人にぶつかっても安全でないといけない:硬く正確なだけでなく、ぶつかったときに力を逃がす工夫も必要
今の精密減速機がそのまま人型ロボットに使われるとは限らず、新しい形の部品や、新しいライバルが出てくる可能性もあります。このあたりは、これからも追いかけていきたいところです。
投資の目線でひとこと
今回は、全体が投資の話にかなり近くなりました。
僕の仮説「AIのソフトはアメリカ、ロボットの体は日本が強くなるのでは」でいうと、関節の減速機は、まさに「体」の側で日本が強い部品でした。⑪の記事で紹介した、日本のロボット・AI企業に投資するETFを僕が選んだ理由とも、つながる話です。
ただし、上で書いたように、人型ロボットでは条件が変わるので、今強い会社がこの先も強いとは限りません。そこは冷静に見ていきたいと思います。
※特定の企業への投資を勧めるものではありません。
まとめ
- ロボットの関節には、モーター+減速機+センサーがひとまとまり(アクチュエーター)で入っている
- モーターは速いけど力が弱い。減速機で回転をゆっくりにして、力を大きくする
- ロボットの関節には、すき間(バックラッシュ)がほとんどない精密な減速機が必要
- 精密減速機では、ナブテスコやハーモニック・ドライブ・システムズなど、日本の会社が大きなシェアを持つと報じられている
- 人型ロボットは関節だらけ。ただし軽さ・安さ・安全性という新しい課題もある
次に自転車で坂道を登るとき、軽いギアに切り替えたら、それはもう立派な「減速機」です。ロボットの関節も、同じ工夫でできていました。
次の記事では、関節をたくさん使って体全体を支える「足腰」、つまり二本足で歩く仕組みについて調べてみます。
参考資料
- ニュースイッチ(日刊工業新聞)「Robot mechanism#05 ナブテスコの減速機」(2016年3月)
- Forbes JAPAN「ハーモニック・ドライブ・システムズ 長井啓社長インタビュー」(2020年9月)
- The Decoder「Tesla gives Optimus robot a new hand with improved grip and sensors」
本記事は、筆者が調べた内容を初心者目線でまとめたものです。特定の企業や銘柄への投資を勧めるものではありません。シェアなどの数字は各資料の公表時点のもので、現在は変わっている可能性があります。
コメント